로봇과의 첫날
M3 Pro 로봇이 2026년 8월 25일 도착했다.
첫인상은 유용한 의미에서 복합적이었다. 플랫폼 안에는 많은 기능이 들어 있었지만, 이것이 완성도 높은 소비자용 로봇이라기보다 엔지니어링/개발 키트에 더 가깝다는 점도 바로 느껴졌다.
남은 조립과 점검 과정에서 온라인으로 사양만 비교할 때는 생각하지 않았던 세부사항을 직접 다뤄야 했다.
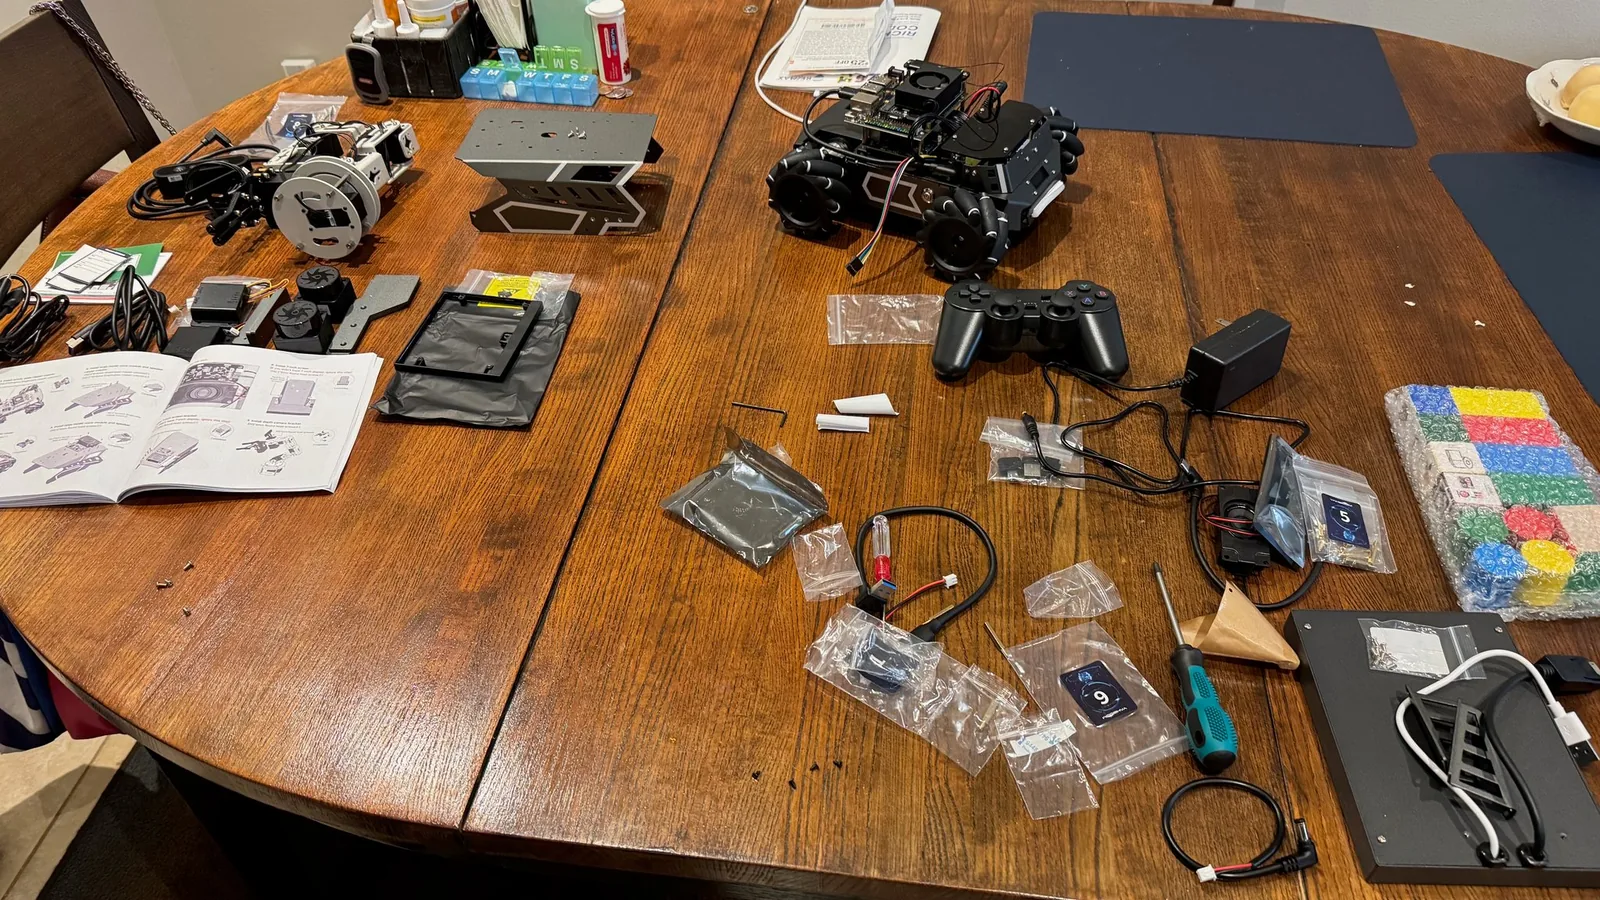
조립하던 날의 식탁. 베이스, 로봇팔, display 부품, 케이블, 공구, 설명서를 하나씩 확인하며 정리하던 중이었다.
처음 확인한 것들은 다음과 같다.
- 안테나 설치와 마운팅 하드웨어
- OLED/display 배선
- 배터리와 controller 연결
- 처음에는 용도를 알기 어려웠던 추가 배터리 커넥터
- 문서만으로는 식별하기 어려웠던 남은 부품들
- 기계적으로 정렬이 어긋나거나 설치가 완벽하지 않아 보였던 LCD
아내가 기대한 로봇
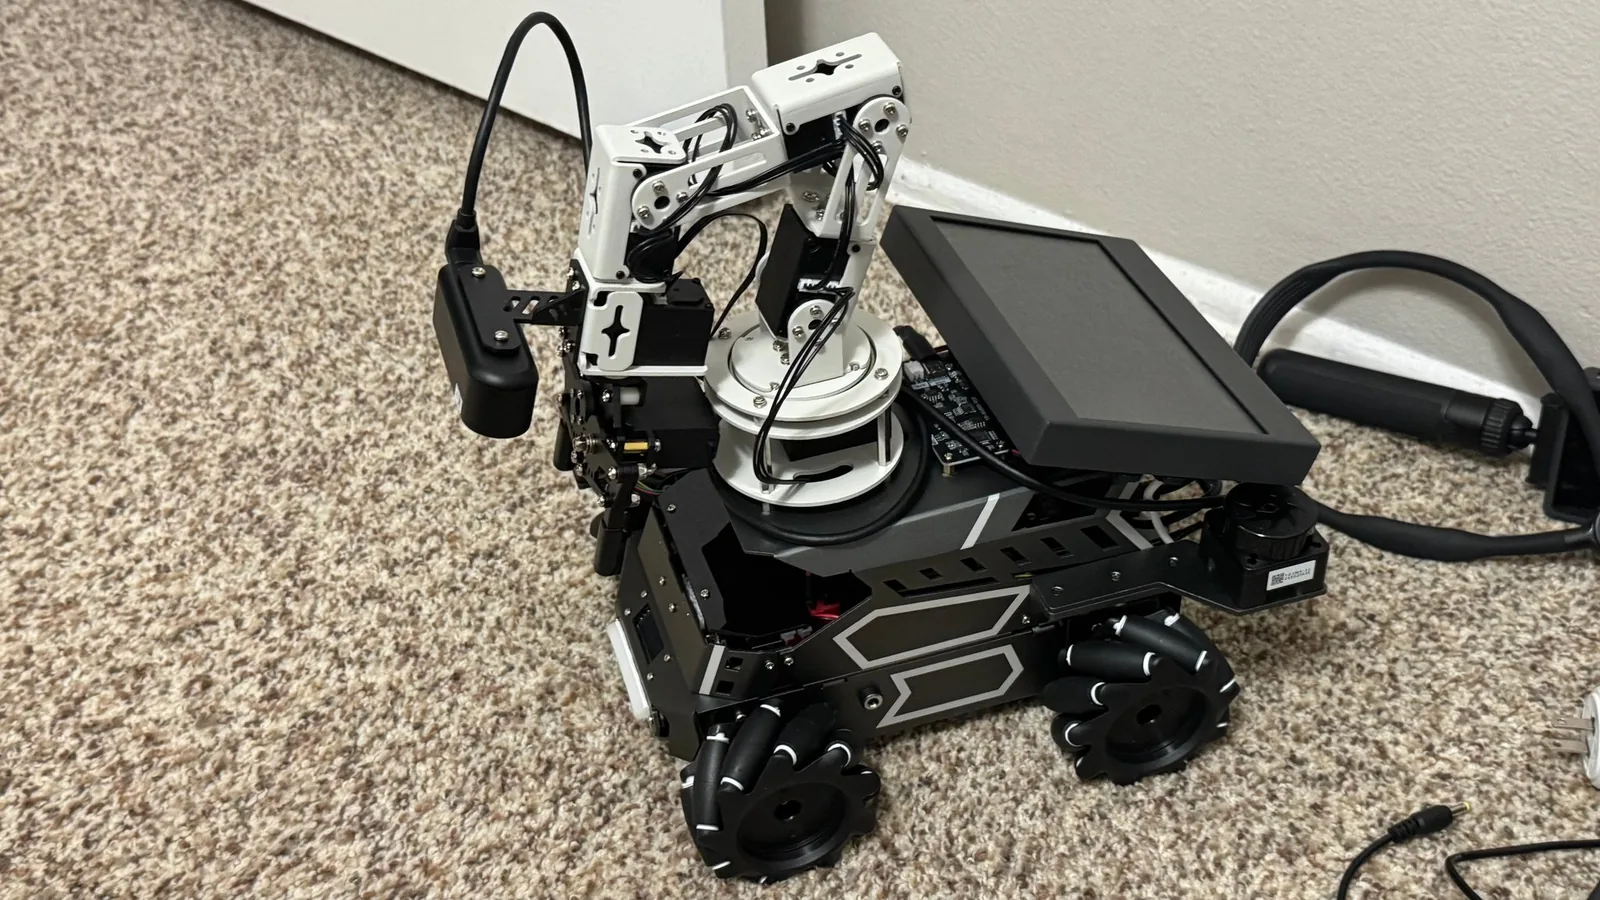
조립을 마친 로봇. 개발 플랫폼으로는 충분히 복잡하지만, 가격만 듣고 아내가 상상했던 로봇보다 훨씬 작아 보였다.
조립에도 생각보다 시간이 꽤 걸렸다. 그래서 마침내 로봇이 한 덩어리로 서 있는 모습을 봤을 때 나는 그것만으로도 제법 만족하고 있었다.
그런데 아내의 첫 반응은 조금 달랐다.
"앵? 애기같이 작네. 가격에 비해서 너무 작은 거 아니야? 청소나 시킬 수 있겠어?"
그 말을 듣고 웃었다. 생각해 보니 우리 둘이 머릿속에 그리고 있던 '로봇'이라는 단어의 그림이 완전히 달랐다.
나는 로보틱스 개발 플랫폼을 산 것이었다.
아내의 머릿속에서는 거의 $3,000에 가까운 로봇이라면 적어도 Tesla Optimus로 가는 길 어딘가에는 있어야 했던 것 같다.
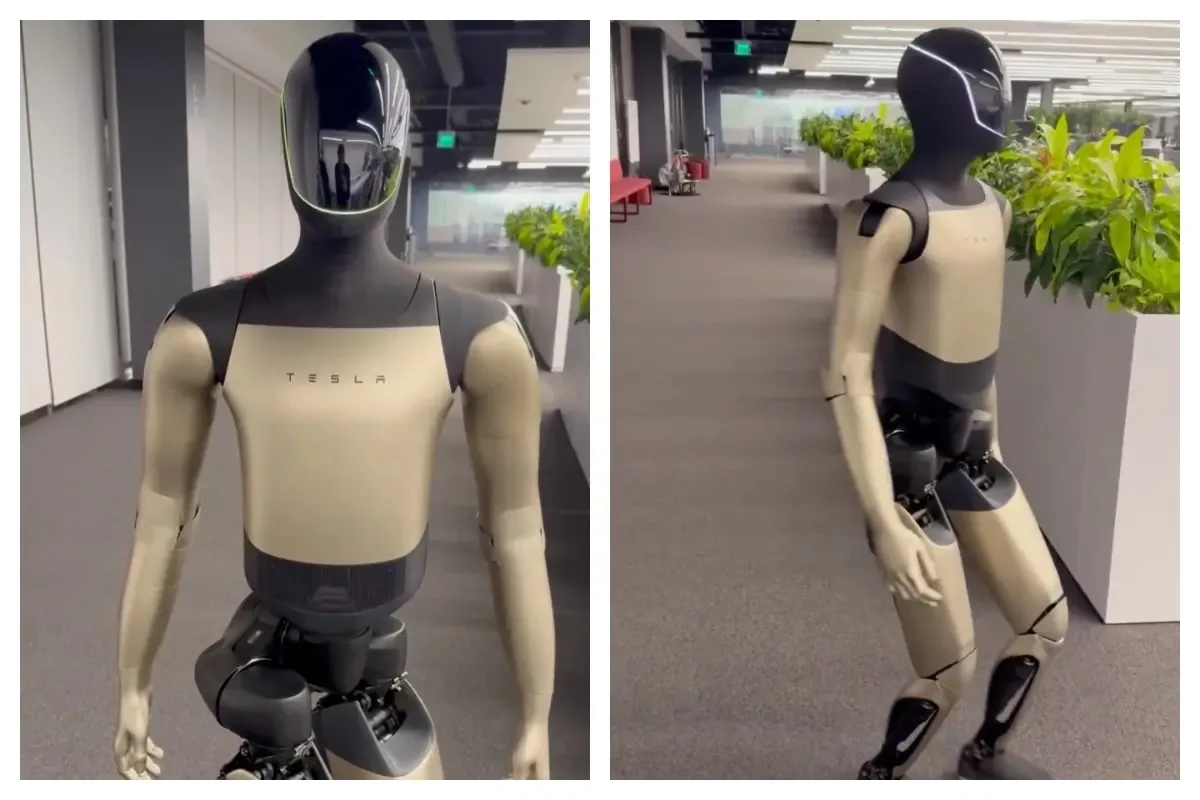
‘로봇’이라는 말을 들었을 때 떠올릴 수 있는 또 다른 이미지 — Tesla Optimus. 시각적 비교를 위해 포함한 third-party 참고 이미지다.
그 반응을 듣자마자 다시 로봇 시장을 검색하기 시작했다. 이번에는 아내가 상상했던 것에 조금 더 가까운 형태였다. 키가 좀 더 큰 이동형 베이스에, 사람의 작업 높이까지 닿을 수 있고, 어느 정도 정밀한 두 개의 로봇팔이 달린 시스템.
그런데 의외로 중간 구간이 상당히 비어 있었다.
내가 보기에 제대로 된 시스템은 가격이 금방 대략 $10,000 이상으로 올라갔다. 반대로 저렴한 쪽에서는 Raspberry Pi급 compute와 저가형 arm을 사용하는 플랫폼들이 있었지만 payload, reach, repeatability, 기구 정밀도 면에서 내가 기대하는 수준과는 거리가 있어 보였다.
내가 원한 것은 어딘가 그 중간이었다.
작은 교육 / 취미용 로봇
        |
        |   큰 공백
        v
쓸 만한 mobile manipulator
- 괜찮은 vision
- 어느 정도 정밀한 두 개의 arm
- 실용적인 payload
- 인간의 작업 공간과 비슷한 세로 방향 reach
- ROS 2 programmability
        |
        v
비싼 연구 / 상용 시스템
이 공백 자체가 흥미로웠다.
가정에서 실제로 쓸 만한 로봇이 당장 두 다리로 걸어다닐 필요는 없을 수도 있다. 보행형 humanoid는 아직 기계적으로 복잡하고 가격도 높다. 많은 실내 환경에서는 바퀴 기반의 이동 플랫폼만으로도 충분히 효율적이다.
그 위에 괜찮은 시각 인식, 적절한 actuator, 그리고 식탁·싱크대·선반·가전제품처럼 사람이 실제로 사용하는 높이 범위를 따라 세로축으로 움직일 수 있는 arm을 올린다면 꽤 쓸 만한 시스템이 될 수 있지 않을까 생각했다.
물론 그런 로봇을 프로그램하는 문제는 또 다른 이야기다.
내가 원하는 플랫폼에서는 ROS 2 접근성이 중요하다. 단순히 vendor가 제공하는 정해진 동작만 실행하는 것이 아니라, 내부를 살펴보고, 통합하고, 수정하고, 결국에는 소프트웨어 스택의 일부를 직접 교체해보고 싶기 때문이다.
반대로 로봇 스타트업 입장에서 모든 것을 공개하는 것이 쉽지 않다는 것도 이해된다. 제어 소프트웨어, calibration, perception stack, 기구 설계, integration 경험 자체가 그 회사의 경쟁력일 수 있다. 결국 그들도 재미있는 로봇 하나를 만드는 데서 끝나는 것이 아니라 지속 가능한 회사로 성장해야 한다.
그래서 나 같은 사용자 입장에서는 재미있는 긴장이 생긴다.
나는 더 뛰어난 로봇들이 점점 더 programmable platform이 되길 원하지만, 그 로봇을 만드는 회사들은 살아남고 성장할 수 있을 만큼의 proprietary value도 필요하다.
어쩌면 지금 보이는 이 '중간이 비어 있는 시장'은 오래 비어 있지 않을지도 모른다.
완전한 humanoid보다 훨씬 저렴하면서도 실제로 쓸 만한 mobile manipulator에 대한 수요가 커진다면, 이 영역을 채우려는 회사들도 많이 생길 것 같다.
지금으로서는 아내가 M3 Pro를 보고 "작다"고 한 평가는 꽤 공정했다.
하지만 내가 배우기에는 이미 충분히 복잡하다.
각각의 조립 문제는 큰 사건은 아니었다. 하지만 이 경험들이 합쳐지면서 로봇을 실제로 소유한 첫날의 중요한 교훈이 생겼다.
로보틱스는 ROS보다 아래 계층에서 시작된다.
소프트웨어 스택은 배터리, 커넥터, 컨트롤러, 센서, USB/serial 링크, 기구부, 전원 분배 같은 물리적 스택 위에 올라간다. 아래 계층의 문제가 생기면 그 위의 소프트웨어는 아무 의미가 없어질 수 있다.
관점의 변화
배송 전에는 주로 ROS 2, navigation, perception, manipulation을 배우는 모습을 상상했다.
도착 당일에는 이런 질문들을 하고 있었다.
- 이 케이블 연결이 맞나?
- 이 사용하지 않는 커넥터는 무엇을 위한 것인가?
- 이 디스플레이가 잘못 설치된 것인가?
- 지금 보고 있는 것이 전원 시스템의 어느 부분인가?
이것이 Physical AI에서 벗어난 우회로처럼 느껴지지는 않았다. 오히려 실제 하드웨어를 산 이유가 바로 이런 데 있다는 생각이 들기 시작했다.
완성도 높은 로봇은 이런 세부사항을 숨겼을 수도 있다. M3 Pro는 벌써부터 물리 세계가 내 소프트웨어적 가정에 반론을 제기하게 만들고 있었다.